Matriz Inversa: Métodos de Gauss-Jordan y Adjunta con Ejercicios Resueltos

¡Qué tal amigos! El día de hoy abordaremos uno de los pilares más determinantes y poderosos de las matemáticas universitarias y la ingeniería: el cálculo y aplicación de la matriz inversa. En el álgebra escolar común, cuando deseamos despejar la ecuación \( a x = b \), simplemente dividimos entre \( a \) (o multiplicamos por su recíproco \( a^{-1} \)). Sin embargo, en el álgebra lineal la división de matrices no existe. Para resolver sistemas de ecuaciones, transformar coordenadas en gráficos por computadora en 3D, calcular redes eléctricas o entrenar modelos de machine learning, la única operación capaz de "deshacer" una transformación matricial es multiplicar por su matriz inversa \( A^{-1} \). En esta guía completa aprenderás los dos métodos clásicos de cálculo: el método de Gauss-Jordan mediante matrices aumentadas y el método de la matriz adjunta por cofactores, junto con el criterio de singularidad del determinante y 9 ejercicios resueltos con lujo de detalle.
¿Qué aprenderás en esta guía maestra?
En este tutorial abordaremos de manera visual y analítica:
- El concepto matemático fundamental de matriz inversa y elemento neutro multiplicativo (matriz identidad \( I \)).
- La condición necesaria y suficiente de invertibilidad: matrices regulares vs. matrices singulares (\( \det(A) \neq 0 \)).
- La fórmula directa ultrarrápida para matrices \( 2 \times 2 \) mediante determinante y traspuesta de signos.
- El Método de Eliminación de Gauss-Jordan aplicando operaciones elementales de fila sobre la matriz aumentada \( [A \mid I] \).
- El Método de la Matriz Adjunta mediante menores complementarios, matriz de cofactores y su traspuesta.
- Propiedades algebraicas indispensables: inversa del producto \( (AB)^{-1} = B^{-1} A^{-1} \) e inversa de la traspuesta.
- Aplicación directa para resolver sistemas de ecuaciones lineales mediante \( X = A^{-1} B \).
- 9 ejercicios resueltos paso a paso con datos, fórmulas, operaciones de pivoteo, resultado y verificación.
- 3 problemas interactivos de autoevaluación, examen en línea y guía descargable en PDF.
¿Qué es la Matriz Inversa y cuál es su Significado Geométrico?
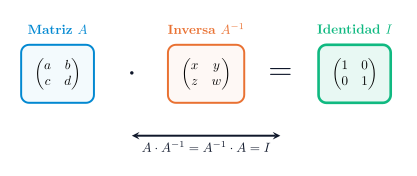
Dada una matriz cuadrada \( A \) de dimensión \( n \times n \), se dice que \( A \) es invertible (o regular) si existe otra matriz cuadrada del mismo orden, denotada por \( A^{-1} \), tal que su producto en cualquier orden da como resultado la matriz identidad \( I_n \):
\[ A \cdot A^{-1} = A^{-1} \cdot A = I_n \]
Matriz Inversa y Criterio de Regularidad
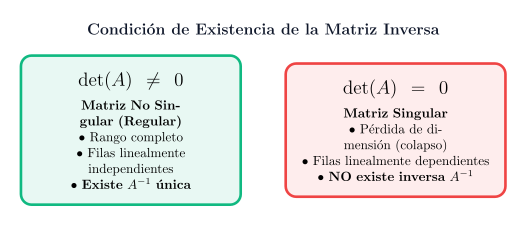
Una matriz cuadrada \( A \in \mathbb{R}^{n \times n} \) admite inversa \( A^{-1} \) si y solo si su determinante es distinto de cero:
\[ \det(A) \neq 0 \]
Si \( \det(A) = 0 \), la matriz se denomina singular y carece totalmente de inversa, lo que geométricamente significa que colapsa el espacio vectorial a una dimensión inferior perdiendo información irrecuperable.
Métodos para Calcular la Matriz Inversa
Existen dos métodos analíticos fundamentales para obtener \( A^{-1} \):
1. Fórmula Directa para Matrices 2x2
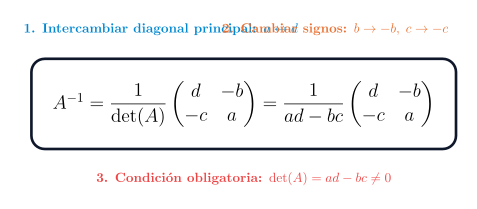
Para una matriz cuadrada de orden 2, el cálculo es inmediato intercambiando los elementos de la diagonal principal, cambiando de signo los elementos de la diagonal secundaria y dividiendo entre el determinante:
\[ A = \begin{pmatrix} a & b \\ c & d \end{pmatrix} \implies A^{-1} = \frac{1}{ad - bc} \begin{pmatrix} d & -b \\ -c & a \end{pmatrix} \]
2. Método de Eliminación de Gauss-Jordan (Matriz Aumentada)
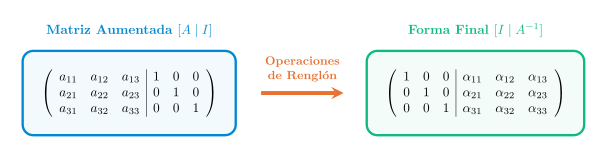
Es el método más robusto y programable por computadora para matrices de cualquier dimensión \( n \times n \). Se construye la matriz aumentada colocando a la izquierda la matriz \( A \) y a la derecha la matriz identidad \( I_n \):
\[ [A \mid I_n] \]
Aplicando operaciones elementales de fila (multiplicar una fila por una constante no nula, intercambiar dos filas o sumar un múltiplo de una fila a otra), se transforma el bloque izquierdo hasta obtener la identidad. En ese instante, el bloque derecho se habrá transformado automáticamente en la matriz inversa buscada:
\[ [A \mid I_n] \xrightarrow{\text{Operaciones Fila}} [I_n \mid A^{-1}] \]
Si durante el proceso una fila completa de la parte izquierda se hace cero, se concluye de inmediato que la matriz es singular y no posee inversa.
3. Método de la Matriz Adjunta y Cofactores
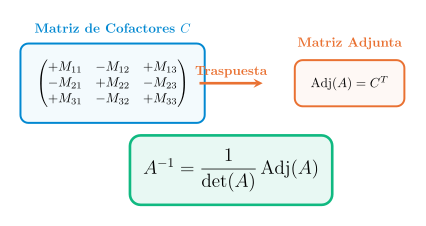
Este método se basa en el teorema clásico de Laplace. La matriz inversa es igual a la traspuesta de la matriz de cofactores dividida entre el determinante de \( A \):
\[ A^{-1} = \frac{1}{\det(A)} [\operatorname{Cof}(A)]^T = \frac{1}{\det(A)} \operatorname{Adj}(A) \]
Donde cada cofactor \( C_{ij} \) se calcula a partir del menor complementario \( M_{ij} \) (determinante resultante de eliminar la fila \( i \) y columna \( j \)) con su signo alternado:
\[ C_{ij} = (-1)^{i+j} M_{ij} \]
4. Criterio de Singularidad: Determinante Cero
Si las filas o columnas de una matriz son linealmente dependientes (una es múltiplo o combinación lineal de otra), el determinante se anula idénticamente (\( \det(A) = 0 \)). En consecuencia, al intentar dividir entre cero en la fórmula de la adjunta o al triangularizar en Gauss-Jordan, el algoritmo colapsa: la matriz no tiene inversa.
5. Aplicación a Sistemas de Ecuaciones Lineales
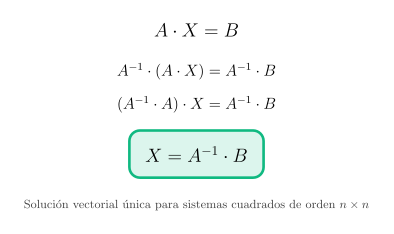
Cualquier sistema de \( n \) ecuaciones con \( n \) incógnitas se puede escribir en forma matricial compacta como \( A X = B \). Si \( A \) es regular (\( \det(A) \neq 0 \)), multiplicamos ambos lados por la izquierda por \( A^{-1} \):
\[ A^{-1} (A X) = A^{-1} B \implies (A^{-1} A) X = A^{-1} B \implies I X = A^{-1} B \implies X = A^{-1} B \]
¡Este resultado permite resolver el sistema de un solo golpe mediante una simple multiplicación de matrices!
⭐ Formulario Maestro de Matriz Inversa
Conserva este formulario de referencia para resolver cualquier problema de inversión matricial:
\[ A^{-1} = \frac{1}{\det(A)} \operatorname{Adj}(A) = \frac{1}{\det(A)} [\operatorname{Cof}(A)]^T \]
Fórmula General por Matriz Adjunta: Válida para cualquier matriz cuadrada con \( \det(A) \neq 0 \).
\[ \begin{pmatrix} a & b \\ c & d \end{pmatrix}^{-1} = \frac{1}{ad - bc} \begin{pmatrix} d & -b \\ -c & a \end{pmatrix} \]
Inversa de Matriz 2x2: Regla de inversión directa para matrices de orden 2.
\[ (A B)^{-1} = B^{-1} A^{-1}, \quad (A^T)^{-1} = (A^{-1})^T, \quad \det(A^{-1}) = \frac{1}{\det(A)} \]
Propiedades Fundamentales: La inversión invierte el orden del producto matricial.
Ejercicios Resueltos Paso a Paso
Ejemplo 1: Inversa de matriz 2x2 por fórmula directa de adjunta
A = [[3, 2], [1, 4]]
Solución:
Datos:
\[ A = \begin{pmatrix} 3 & 2 \\ 1 & 4 \end{pmatrix} \]
Fórmula:
\[ \det(A) = ad - bc, \quad A^{-1} = \frac{1}{\det(A)} \begin{pmatrix} d & -b \\ -c & a \end{pmatrix} \]
Sustitución y Operaciones:
1. Calculamos el determinante de \( A \):
\[ \det(A) = (3)(4) - (2)(1) = 12 - 2 = 10 \neq 0 \quad (\text{Es invertible}) \]
2. Aplicamos la fórmula directa intercambiando los elementos de la diagonal principal (3 y 4) y cambiando de signo la secundaria (2 y 1):
\[ A^{-1} = \frac{1}{10} \begin{pmatrix} 4 & -2 \\ -1 & 3 \end{pmatrix} = \begin{pmatrix} \frac{4}{10} & -\frac{2}{10} \\[6pt] -\frac{1}{10} & \frac{3}{10} \end{pmatrix} = \begin{pmatrix} \frac{2}{5} & -\frac{1}{5} \\[6pt] -\frac{1}{10} & \frac{3}{10} \end{pmatrix} \]
3. Comprobación multiplicando \( A \cdot A^{-1} \):
\[ A \cdot A^{-1} = \begin{pmatrix} 3 & 2 \\ 1 & 4 \end{pmatrix} \begin{pmatrix} \frac{2}{5} & -\frac{1}{5} \\[6pt] -\frac{1}{10} & \frac{3}{10} \end{pmatrix} = \begin{pmatrix} 3(\frac{2}{5}) + 2(-\frac{1}{10}) & 3(-\frac{1}{5}) + 2(\frac{3}{10}) \\[6pt] 1(\frac{2}{5}) + 4(-\frac{1}{10}) & 1(-\frac{1}{5}) + 4(\frac{3}{10}) \end{pmatrix} = \begin{pmatrix} \frac{6}{5} - \frac{1}{5} & -\frac{3}{5} + \frac{3}{5} \\[6pt] \frac{2}{5} - \frac{2}{5} & -\frac{1}{5} + \frac{6}{5} \end{pmatrix} = \begin{pmatrix} 1 & 0 \\ 0 & 1 \end{pmatrix} = I_2 \]
Resultado:
\[ A^{-1} = \begin{pmatrix} \frac{2}{5} & -\frac{1}{5} \\[6pt] -\frac{1}{10} & \frac{3}{10} \end{pmatrix} \]
Interpretación Matemática: La matriz inversa calculada anula perfectamente el efecto de \( A \), retornando la matriz identidad de orden 2.
Ejemplo 2: Inversa de matriz 2x2 mediante Gauss-Jordan paso a paso
B = [[2, 5], [1, 3]]
Solución:
Datos:
\[ B = \begin{pmatrix} 2 & 5 \\ 1 & 3 \end{pmatrix} \]
Fórmula:
\[ [B \mid I_2] \xrightarrow{\text{Operaciones elementales de fila}} [I_2 \mid B^{-1}] \]
Sustitución y Operaciones:
Planteamos la matriz aumentada:
\[ \left( \begin{array}{cc|cc} 2 & 5 & 1 & 0 \\ 1 & 3 & 0 & 1 \end{array} \right) \]
Paso 1: Intercambiamos la Fila 1 y la Fila 2 (\( R_1 \leftrightarrow R_2 \)) para obtener un pivote 1 en la posición (1,1):
\[ \left( \begin{array}{cc|cc} 1 & 3 & 0 & 1 \\ 2 & 5 & 1 & 0 \end{array} \right) \]
Paso 2: Hacemos cero el elemento debajo del pivote mediante la operación \( R_2 \leftarrow R_2 - 2R_1 \):
\[ R_2: [2 - 2(1), \; 5 - 2(3), \; 1 - 2(0), \; 0 - 2(1)] = [0, \; -1, \; 1, \; -2] \]
\[ \left( \begin{array}{cc|cc} 1 & 3 & 0 & 1 \\ 0 & -1 & 1 & -2 \end{array} \right) \]
Paso 3: Convertimos en +1 el pivote de la segunda fila multiplicando por -1 (\( R_2 \leftarrow -R_2 \)):
\[ \left( \begin{array}{cc|cc} 1 & 3 & 0 & 1 \\ 0 & 1 & -1 & 2 \end{array} \right) \]
Paso 4: Hacemos cero el elemento por encima del segundo pivote mediante \( R_1 \leftarrow R_1 - 3R_2 \):
\[ R_1: [1 - 3(0), \; 3 - 3(1), \; 0 - 3(-1), \; 1 - 3(2)] = [1, \; 0, \; 3, \; -5] \]
\[ \left( \begin{array}{cc|cc} 1 & 0 & 3 & -5 \\ 0 & 1 & -1 & 2 \end{array} \right) \]
Resultado:
\[ B^{-1} = \begin{pmatrix} 3 & -5 \\ -1 & 2 \end{pmatrix} \]
Interpretación Matemática: Comprobamos con la fórmula del determinante: \( \det(B) = (2)(3) - (5)(1) = 1 \). La fórmula directa da \( \frac{1}{1} \begin{pmatrix} 3 & -5 \\ -1 & 2 \end{pmatrix} \), lo que valida con precisión exacta el resultado obtenido por Gauss-Jordan.
Ejemplo 3: Detección analítica de matriz singular (sin inversa)
C = [[2, 6], [1, 3]]
Solución:
Datos:
\[ C = \begin{pmatrix} 2 & 6 \\ 1 & 3 \end{pmatrix} \]
Fórmula:
\[ \det(C) = ad - bc \]
Sustitución y Operaciones:
Calculamos el determinante de \( C \):
\[ \det(C) = (2)(3) - (6)(1) = 6 - 6 = 0 \]
Intentando aplicar Gauss-Jordan con matriz aumentada:
\[ \left( \begin{array}{cc|cc} 2 & 6 & 1 & 0 \\ 1 & 3 & 0 & 1 \end{array} \right) \xrightarrow{R_1 \leftrightarrow R_2} \left( \begin{array}{cc|cc} 1 & 3 & 0 & 1 \\ 2 & 6 & 1 & 0 \end{array} \right) \xrightarrow{R_2 - 2R_1} \left( \begin{array}{cc|cc} 1 & 3 & 0 & 1 \\ 0 & 0 & 1 & -2 \end{array} \right) \]
En la segunda fila del bloque izquierdo obtenemos \( [0 \quad 0] \), lo que hace imposible generar la matriz identidad.
Resultado:
\[ \det(C) = 0 \implies C^{-1} \; \text{NO EXISTE} \quad (C \text{ es una matriz singular}) \]
Interpretación Matemática: La Fila 1 es exactamente el doble de la Fila 2 (\( R_1 = 2 R_2 \)), lo que significa que las filas son linealmente dependientes y la matriz tiene rango 1 en lugar de 2.
Ejemplo 4: Inversa de matriz 3x3 por Gauss-Jordan con operaciones de fila detalladas
M = [[1, 2, 3], [0, 1, 4], [5, 6, 0]]
Solución:
Datos:
\[ M = \begin{pmatrix} 1 & 2 & 3 \\ 0 & 1 & 4 \\ 5 & 6 & 0 \end{pmatrix} \]
Fórmula:
\[ [M \mid I_3] \xrightarrow{\text{Operaciones fila}} [I_3 \mid M^{-1}] \]
Sustitución y Operaciones:
Planteamos la matriz aumentada \( [M \mid I_3] \):
\[ \left( \begin{array}{ccc|ccc} 1 & 2 & 3 & 1 & 0 & 0 \\ 0 & 1 & 4 & 0 & 1 & 0 \\ 5 & 6 & 0 & 0 & 0 & 1 \end{array} \right) \]
Paso 1: El pivote (1,1) ya es 1. La posición (2,1) ya es 0. Eliminamos el 5 en (3,1) mediante \( R_3 \leftarrow R_3 - 5R_1 \):
\[ R_3: [5 - 5(1), \; 6 - 5(2), \; 0 - 5(3), \; 0 - 5(1), \; 0 - 5(0), \; 1 - 5(0)] = [0, \; -4, \; -15, \; -5, \; 0, \; 1] \]
\[ \left( \begin{array}{ccc|ccc} 1 & 2 & 3 & 1 & 0 & 0 \\ 0 & 1 & 4 & 0 & 1 & 0 \\ 0 & -4 & -15 & -5 & 0 & 1 \end{array} \right) \]
Paso 2: El pivote (2,2) es 1. Eliminamos el -4 en (3,2) mediante \( R_3 \leftarrow R_3 + 4R_2 \):
\[ R_3: [0 + 4(0), \; -4 + 4(1), \; -15 + 4(4), \; -5 + 4(0), \; 0 + 4(1), \; 1 + 4(0)] = [0, \; 0, \; 1, \; -5, \; 4, \; 1] \]
\[ \left( \begin{array}{ccc|ccc} 1 & 2 & 3 & 1 & 0 & 0 \\ 0 & 1 & 4 & 0 & 1 & 0 \\ 0 & 0 & 1 & -5 & 4 & 1 \end{array} \right) \]
Paso 3: El pivote (3,3) es 1. Eliminamos hacia arriba la columna 3:
• \( R_2 \leftarrow R_2 - 4R_3 \):
\[ R_2: [0, \; 1, \; 4 - 4(1), \; 0 - 4(-5), \; 1 - 4(4), \; 0 - 4(1)] = [0, \; 1, \; 0, \; 20, \; -15, \; -4] \]
• \( R_1 \leftarrow R_1 - 3R_3 \):
\[ R_1: [1, \; 2, \; 3 - 3(1), \; 1 - 3(-5), \; 0 - 3(4), \; 0 - 3(1)] = [1, \; 2, \; 0, \; 16, \; -12, \; -3] \]
\[ \left( \begin{array}{ccc|ccc} 1 & 2 & 0 & 16 & -12 & -3 \\ 0 & 1 & 0 & 20 & -15 & -4 \\ 0 & 0 & 1 & -5 & 4 & 1 \end{array} \right) \]
Paso 4: Eliminamos el 2 en (1,2) mediante \( R_1 \leftarrow R_1 - 2R_2 \):
\[ R_1: [1 - 2(0), \; 2 - 2(1), \; 0, \; 16 - 2(20), \; -12 - 2(-15), \; -3 - 2(-4)] = [1, \; 0, \; 0, \; -24, \; 18, \; 5] \]
\[ \left( \begin{array}{ccc|ccc} 1 & 0 & 0 & -24 & 18 & 5 \\ 0 & 1 & 0 & 20 & -15 & -4 \\ 0 & 0 & 1 & -5 & 4 & 1 \end{array} \right) \]
Resultado:
\[ M^{-1} = \begin{pmatrix} -24 & 18 & 5 \\ 20 & -15 & -4 \\ -5 & 4 & 1 \end{pmatrix} \]
Interpretación Matemática: La eliminación completa de Gauss-Jordan produce la matriz inversa exacta sin necesidad de calcular determinantes de submatrices.
Ejemplo 5: Inversa de matriz 3x3 por el método de la matriz adjunta y cofactores
A = [[1, 0, 2], [2, -1, 3], [4, 1, 8]]
Solución:
Datos:
\[ A = \begin{pmatrix} 1 & 0 & 2 \\ 2 & -1 & 3 \\ 4 & 1 & 8 \end{pmatrix} \]
Fórmula:
\[ \det(A) = \sum a_{1j} C_{1j}, \quad C_{ij} = (-1)^{i+j} M_{ij}, \quad A^{-1} = \frac{1}{\det(A)} [\operatorname{Cof}(A)]^T \]
Sustitución y Operaciones:
1. Determinante por la primera fila (aprovechando el cero central):
\[ \det(A) = 1 \cdot \begin{vmatrix} -1 & 3 \\ 1 & 8 \end{vmatrix} - 0 + 2 \cdot \begin{vmatrix} 2 & -1 \\ 4 & 1 \end{vmatrix} = 1(-8 - 3) + 2(2 - (-4)) = -11 + 2(6) = -11 + 12 = 1 \]
¡El determinante es 1! Esto significa que \( A^{-1} = \operatorname{Adj}(A) \) directamente sin fracciones.
2. Calculamos los 9 cofactores \( C_{ij} \):
• \( C_{11} = +\begin{vmatrix} -1 & 3 \\ 1 & 8 \end{vmatrix} = -8 - 3 = -11 \)
• \( C_{12} = -\begin{vmatrix} 2 & 3 \\ 4 & 8 \end{vmatrix} = -(16 - 12) = -4 \)
• \( C_{13} = +\begin{vmatrix} 2 & -1 \\ 4 & 1 \end{vmatrix} = 2 - (-4) = 6 \)
• \( C_{21} = -\begin{vmatrix} 0 & 2 \\ 1 & 8 \end{vmatrix} = -(0 - 2) = 2 \)
• \( C_{22} = +\begin{vmatrix} 1 & 2 \\ 4 & 8 \end{vmatrix} = 8 - 8 = 0 \)
• \( C_{23} = -\begin{vmatrix} 1 & 0 \\ 4 & 1 \end{vmatrix} = -(1 - 0) = -1 \)
• \( C_{31} = +\begin{vmatrix} 0 & 2 \\ -1 & 3 \end{vmatrix} = 0 - (-2) = 2 \)
• \( C_{32} = -\begin{vmatrix} 1 & 2 \\ 2 & 3 \end{vmatrix} = -(3 - 4) = 1 \)
• \( C_{33} = +\begin{vmatrix} 1 & 0 \\ 2 & -1 \end{vmatrix} = -1 - 0 = -1 \)
3. Matriz de cofactores:
\[ \operatorname{Cof}(A) = \begin{pmatrix} -11 & -4 & 6 \\ 2 & 0 & -1 \\ 2 & 1 & -1 \end{pmatrix} \]
4. Traspuesta de la matriz de cofactores (Adjunta):
\[ \operatorname{Adj}(A) = [\operatorname{Cof}(A)]^T = \begin{pmatrix} -11 & 2 & 2 \\ -4 & 0 & 1 \\ 6 & -1 & -1 \end{pmatrix} \]
Resultado:
\[ A^{-1} = \frac{1}{1} \begin{pmatrix} -11 & 2 & 2 \\ -4 & 0 & 1 \\ 6 & -1 & -1 \end{pmatrix} = \begin{pmatrix} -11 & 2 & 2 \\ -4 & 0 & 1 \\ 6 & -1 & -1 \end{pmatrix} \]
Interpretación Matemática: Verificamos multiplicando la primera fila de \( A \) por la primera columna de \( A^{-1} \): \( (1)(-11) + (0)(-4) + (2)(6) = -11 + 12 = 1 \). ¡Correcto!
Ejemplo 6: Resolución de sistema de ecuaciones lineales 2x2 mediante matriz inversa
2x + 3y = 8
5x + 4y = 13
Solución:
Datos:
\[ A = \begin{pmatrix} 2 & 3 \\ 5 & 4 \end{pmatrix}, \quad X = \begin{pmatrix} x \\ y \end{pmatrix}, \quad B = \begin{pmatrix} 8 \\ 13 \end{pmatrix} \]
Fórmula:
\[ A X = B \implies X = A^{-1} B \]
Sustitución y Operaciones:
1. Determinante de \( A \):
\[ \det(A) = (2)(4) - (3)(5) = 8 - 15 = -7 \]
2. Matriz inversa \( A^{-1} \):
\[ A^{-1} = \frac{1}{-7} \begin{pmatrix} 4 & -3 \\ -5 & 2 \end{pmatrix} = \begin{pmatrix} -\frac{4}{7} & \frac{3}{7} \\[6pt] \frac{5}{7} & -\frac{2}{7} \end{pmatrix} \]
3. Multiplicamos \( X = A^{-1} B \):
\[ X = \begin{pmatrix} -\frac{4}{7} & \frac{3}{7} \\[6pt] \frac{5}{7} & -\frac{2}{7} \end{pmatrix} \begin{pmatrix} 8 \\ 13 \end{pmatrix} = \begin{pmatrix} -\frac{4}{7}(8) + \frac{3}{7}(13) \\[6pt] \frac{5}{7}(8) - \frac{2}{7}(13) \end{pmatrix} = \begin{pmatrix} \frac{-32 + 39}{7} \\[6pt] \frac{40 - 26}{7} \end{pmatrix} = \begin{pmatrix} \frac{7}{7} \\[6pt] \frac{14}{7} \end{pmatrix} = \begin{pmatrix} 1 \\ 2 \end{pmatrix} \]
Resultado:
\[ x = 1, \quad y = 2 \]
Interpretación Matemática: Comprobamos en las ecuaciones originales: \( 2(1) + 3(2) = 2 + 6 = 8 \) y \( 5(1) + 4(2) = 5 + 8 = 13 \). La solución obtenida por la matriz inversa es exacta y única.
Ejemplo 7: Inversa de una matriz diagonal
Solución:
Datos:
\[ D = \begin{pmatrix} 4 & 0 & 0 \\ 0 & -2 & 0 \\ 0 & 0 & 5 \end{pmatrix} \]
Fórmula:
Para toda matriz diagonal con elementos no nulos \( d_i \neq 0 \):
\[ [\operatorname{diag}(d_1, d_2, \dots, d_n)]^{-1} = \operatorname{diag}\left(\frac{1}{d_1}, \frac{1}{d_2}, \dots, \frac{1}{d_n}\right) \]
Sustitución y Operaciones:
El determinante es el producto de la diagonal: \( \det(D) = (4)(-2)(5) = -40 \neq 0 \).
Calculamos el recíproco de cada entrada diagonal:
\[ \frac{1}{4}, \quad \frac{1}{-2} = -\frac{1}{2}, \quad \frac{1}{5} \]
Resultado:
\[ D^{-1} = \begin{pmatrix} \frac{1}{4} & 0 & 0 \\[6pt] 0 & -\frac{1}{2} & 0 \\[6pt] 0 & 0 & \frac{1}{5} \end{pmatrix} \]
Interpretación Matemática: Multiplicando \( D \cdot D^{-1} \), cada término \( d_i \cdot (1/d_i) = 1 \) en la diagonal, y todos los términos fuera de la diagonal permanecen 0, generando la matriz identidad \( I_3 \) de manera instantánea.
Ejemplo 8: Comprobación de la propiedad de la inversa de un producto (A B)⁻¹ = B⁻¹ A⁻¹
Solución:
Datos:
\[ A = \begin{pmatrix} 1 & 2 \\ 3 & 4 \end{pmatrix}, \quad B = \begin{pmatrix} 2 & 0 \\ 1 & 2 \end{pmatrix} \]
Fórmula:
\[ (A B)^{-1} = B^{-1} A^{-1} \]
Sustitución y Operaciones:
1. Calculamos el producto \( C = A B \):
\[ C = \begin{pmatrix} 1(2)+2(1) & 1(0)+2(2) \\ 3(2)+4(1) & 3(0)+4(2) \end{pmatrix} = \begin{pmatrix} 4 & 4 \\ 10 & 8 \end{pmatrix} \]
2. Calculamos \( C^{-1} \):
\[ \det(C) = (4)(8) - (4)(10) = 32 - 40 = -8 \]
\[ C^{-1} = \frac{1}{-8} \begin{pmatrix} 8 & -4 \\ -10 & 4 \end{pmatrix} = \begin{pmatrix} -1 & \frac{1}{2} \\[6pt] \frac{5}{4} & -\frac{1}{2} \end{pmatrix} \]
3. Calculamos por separado \( A^{-1} \) y \( B^{-1} \):
• \( \det(A) = 4 - 6 = -2 \implies A^{-1} = -\frac{1}{2} \begin{pmatrix} 4 & -2 \\ -3 & 1 \end{pmatrix} = \begin{pmatrix} -2 & 1 \\[4pt] \frac{3}{2} & -\frac{1}{2} \end{pmatrix} \)
• \( \det(B) = 4 - 0 = 4 \implies B^{-1} = \frac{1}{4} \begin{pmatrix} 2 & 0 \\ -1 & 2 \end{pmatrix} = \begin{pmatrix} \frac{1}{2} & 0 \\[4pt] -\frac{1}{4} & \frac{1}{2} \end{pmatrix} \)
4. Multiplicamos en orden inverso \( B^{-1} A^{-1} \):
\[ B^{-1} A^{-1} = \begin{pmatrix} \frac{1}{2} & 0 \\[4pt] -\frac{1}{4} & \frac{1}{2} \end{pmatrix} \begin{pmatrix} -2 & 1 \\[4pt] \frac{3}{2} & -\frac{1}{2} \end{pmatrix} = \begin{pmatrix} \frac{1}{2}(-2) + 0 & \frac{1}{2}(1) + 0 \\[6pt] -\frac{1}{4}(-2) + \frac{1}{2}(\frac{3}{2}) & -\frac{1}{4}(1) + \frac{1}{2}(-\frac{1}{2}) \end{pmatrix} = \begin{pmatrix} -1 & \frac{1}{2} \\[6pt] \frac{1}{2} + \frac{3}{4} & -\frac{1}{4} - \frac{1}{4} \end{pmatrix} = \begin{pmatrix} -1 & \frac{1}{2} \\[6pt] \frac{5}{4} & -\frac{1}{2} \end{pmatrix} \]
Resultado:
\[ C^{-1} = B^{-1} A^{-1} = \begin{pmatrix} -1 & \frac{1}{2} \\[6pt] \frac{5}{4} & -\frac{1}{2} \end{pmatrix} \]
Interpretación Matemática: Queda rigurosamente demostrada la ley distributiva de la inversión: \( (AB)^{-1} = B^{-1} A^{-1} \). La inversión de un producto requiere obligatoriamente invertir el orden de los factores.
Ejemplo 9: Resolución de sistema lineal 3x3 mediante matriz inversa
x + 2y + 3z = 14
y + 4z = 17
5x + 6y = 18
Solución:
Datos:
\[ M = \begin{pmatrix} 1 & 2 & 3 \\ 0 & 1 & 4 \\ 5 & 6 & 0 \end{pmatrix}, \quad B = \begin{pmatrix} 14 \\ 17 \\ 18 \end{pmatrix} \]
Del Ejemplo 4 sabemos que:
\[ M^{-1} = \begin{pmatrix} -24 & 18 & 5 \\ 20 & -15 & -4 \\ -5 & 4 & 1 \end{pmatrix} \]
Fórmula:
\[ X = M^{-1} B \]
Sustitución y Operaciones:
\[ X = \begin{pmatrix} -24 & 18 & 5 \\ 20 & -15 & -4 \\ -5 & 4 & 1 \end{pmatrix} \begin{pmatrix} 14 \\ 17 \\ 18 \end{pmatrix} \]
Calculamos cada componente del vector incógnita:
• \( x = (-24)(14) + (18)(17) + (5)(18) = -336 + 306 + 90 = 60 \)
• \( y = (20)(14) + (-15)(17) + (-4)(18) = 280 - 255 - 72 = -47 \)
• \( z = (-5)(14) + (4)(17) + (1)(18) = -70 + 68 + 18 = 16 \)
Comprobación en la segunda ecuación: \( y + 4z = -47 + 4(16) = -47 + 64 = 17 \). ¡Perfecto!
Comprobación en la tercera ecuación: \( 5x + 6y = 5(60) + 6(-47) = 300 - 282 = 18 \). ¡Impecable!
Resultado:
\[ x = 60, \quad y = -47, \quad z = 16 \]
Interpretación Matemática: La matriz inversa permite resolver sistemas de ecuaciones lineales de cualquier orden de forma directa y elegante con una sola multiplicación matricial.
Problemas Prácticos de Autoevaluación
Problema Práctico 1: Inversa de matriz 2x2 simétrica
Calcula la matriz inversa de A = [[4, 2], [2, 2]] y comprueba que la inversa también es simétrica.
▶︎ Haz clic aquí para ver la solución
Solución:
1. Determinante: \( \det(A) = (4)(2) - (2)(2) = 8 - 4 = 4 \).
2. Inversa directa:
\[ A^{-1} = \frac{1}{4} \begin{pmatrix} 2 & -2 \\ -2 & 4 \end{pmatrix} = \begin{pmatrix} \frac{1}{2} & -\frac{1}{2} \\[6pt] -\frac{1}{2} & 1 \end{pmatrix} \]
Como \( A^{-1} = (A^{-1})^T \), la matriz inversa de una matriz simétrica invertible es siempre simétrica.
Problema Práctico 2: Condición de parámetro para existencia de inversa
¿Para qué valor del parámetro k la matriz M = [[k, 3], [3, k]] no admite inversa?
▶︎ Haz clic aquí para ver la solución
Solución:
La matriz no admite inversa si su determinante es igual a cero:
\[ \det(M) = (k)(k) - (3)(3) = k^2 - 9 = 0 \]
\[ k^2 = 9 \implies k = \pm 3 \]
Para \( k = 3 \) o \( k = -3 \), la matriz es singular y carece de inversa.
Problema Práctico 3: Determinante de la matriz inversa
Si una matriz B de 3x3 tiene det(B) = 5, ¿cuál es el determinante de su matriz inversa B⁻¹ y cuál es el determinante de 2B⁻¹?
▶︎ Haz clic aquí para ver la solución
Solución:
1. Por propiedad de determinantes: \( \det(B^{-1}) = \frac{1}{\det(B)} = \frac{1}{5} = 0.2 \).
2. Para una matriz de orden \( n = 3 \), al multiplicar por un escalar \( c \): \( \det(c M) = c^n \det(M) \).
\[ \det(2B^{-1}) = 2^3 \cdot \det(B^{-1}) = 8 \cdot \frac{1}{5} = \frac{8}{5} = 1.6 \]
25 Ejercicios Resueltos Paso a Paso y Formulario de Álgebra Lineal
Cargando examen...
Preguntas Frecuentes sobre la Matriz Inversa
1. ¿Todas las matrices cuadradas tienen matriz inversa?
No. Solo tienen inversa las matrices cuadradas cuyo determinante sea diferente de cero (\( \det(A) \neq 0 \)). Si el determinante es cero, la matriz es singular o degenerada y no existe matriz inversa.
2. ¿Se puede calcular la inversa de una matriz rectangular (no cuadrada)?
En sentido estricto del álgebra lineal ordinaria, no existe matriz inversa bilateral para matrices rectangulares. Sin embargo, en matemáticas aplicadas y optimización se utilizan las llamadas pseudoinversas de Moore-Penrose (inversas por la izquierda o por la derecha) para resolver problemas de mínimos cuadrados.
3. ¿Qué método es más eficiente: Gauss-Jordan o la Matriz Adjunta?
Para matrices \( 2 \times 2 \), la fórmula de adjunta es instantánea. Para matrices \( 3 \times 3 \), ambos métodos son viables. Para matrices de orden \( 4 \times 4 \) o superiores, el método de Gauss-Jordan es abrumadoramente más rápido y computacionalmente eficiente (complejidad \( O(n^3) \)), mientras que el método de cofactores requiere calcular \( n^2 \) determinantes (complejidad factorial \( O(n!) \)).
Puntos Clave para Recordar
• Definición: \( A A^{-1} = A^{-1} A = I \).
• Condición de existencia: \( \det(A) \neq 0 \) (matriz no singular).
• Gauss-Jordan: \( [A \mid I] \to [I \mid A^{-1}] \) mediante operaciones elementales de fila.
• Adjunta y cofactores: \( A^{-1} = \frac{1}{\det(A)} [\operatorname{Cof}(A)]^T \).
• Inversión de producto: \( (A B)^{-1} = B^{-1} A^{-1} \).
Continúa fortaleciendo tus conocimientos con nuestras guías de Multiplicación de Matrices y Regla de Cramer para Sistemas de Ecuaciones.
¿Te gustó este contenido?
Únete a nuestra comunidad en WhatsApp o Telegram para recibir nuevos proyectos, tutoriales y noticias exclusivas.
Deja una respuesta
Estos temas te pueden interesar